Sensorlösungen für Fahrerlose Transportsysteme (FTS) in der Intralogistik
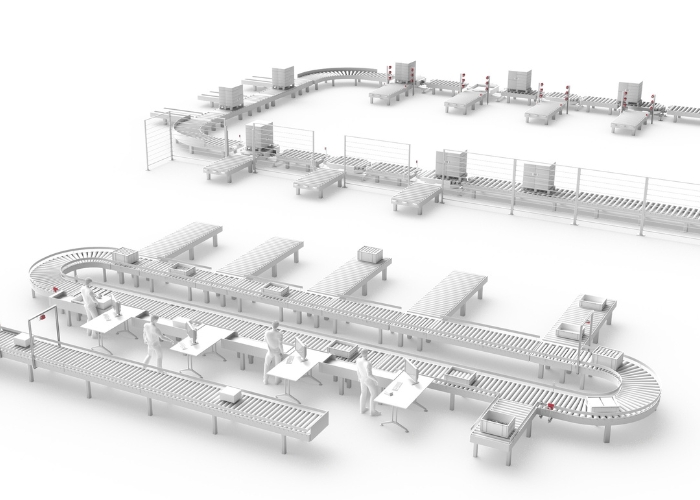
In der Intralogistik, insbesondere in der Distribution, kommen mobile Fahrzeuge vor allem für Transportaufgaben zum Einsatz. Das Spektrum reicht von einfachen Zugfahrzeugen, die festgelegten Routen folgen, bis hin zu fahrerlosen Transportsystemen (FTS) bzw. Automated Guided Vehicles (AGV), die selbstständig durch Verteilzentren, Lager und Kommissionierbereiche navigieren. Sie übernehmen und übergeben Waren automatisiert und reagieren auf Veränderungen in ihrer Umgebung.
Dabei hat die Sicherheit der Mitarbeitenden höchste Priorität. Entsprechende Sicherheitskonzepte und geeignete Sensorlösungen müssen sicherstellen, dass Mensch und Fahrzeug zuverlässig und sicher zusammenarbeiten.
Sensorik für Fahrerlose Transportsysteme
Die Anforderungen an die Sensorik mobiler Transportfahrzeuge sind vielfältig und werden maßgeblich durch die jeweilige Einsatzumgebung und die spezifische Anwendung bestimmt. Da fahrerlose Transportsysteme (FTS) und Automated Guided Vehicles (AGV) unterschiedliche Aufgaben übernehmen, sind entsprechend angepasste Sensorik- und Erfassungskonzepte erforderlich.
Zu den zentralen Applikationsbereichen zählen die Detektion und Positionierung zur zuverlässigen Erfassung von Objekten und zur präzisen Positionsbestimmung, die Arbeitssicherheit (Safety) für den sicheren Betrieb in dynamischen Umgebungen mit Menschen und Anlagen sowie die Navigation zur Orientierung, Hinderniserkennung, autonomen Wegeplanung und exakten Bestimmung der eigenen Position im Raum.
Klicken Sie auf die nummerierten Applikationen, um mehr über die jeweiligen Sensorlösungen zu erfahren.
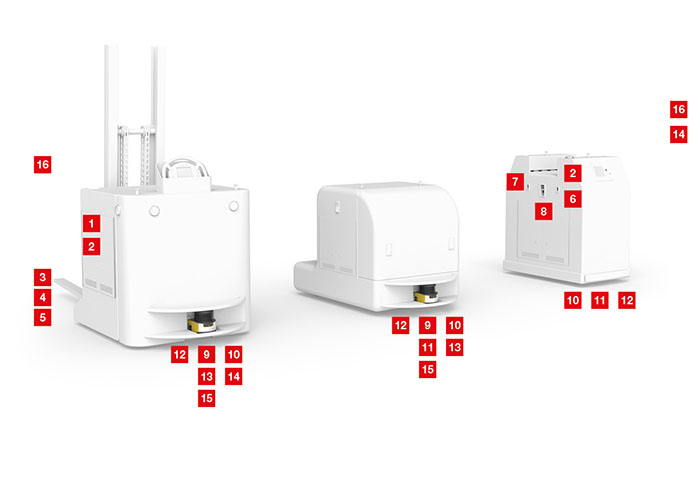
Anwendungsfelder von Sensoren in Fahrerlosen Transportsystemen
Die Sensorik mobiler Transportfahrzeuge lässt sich in mehrere Anwendungsfelder gliedern. Dazu zählen die Ladungsdetektion, die Erfassung von Endpositionen am Hubwerk, die Überwachung der Verfügbarkeit von Übergabestellen sowie die Positionierung des Fahrzeugs. Weitere Schwerpunkte sind die Wegesteuerung und Hinderniserkennung sowie die Absicherung des Fahrzeugumfelds zum Schutz der Mitarbeitenden.
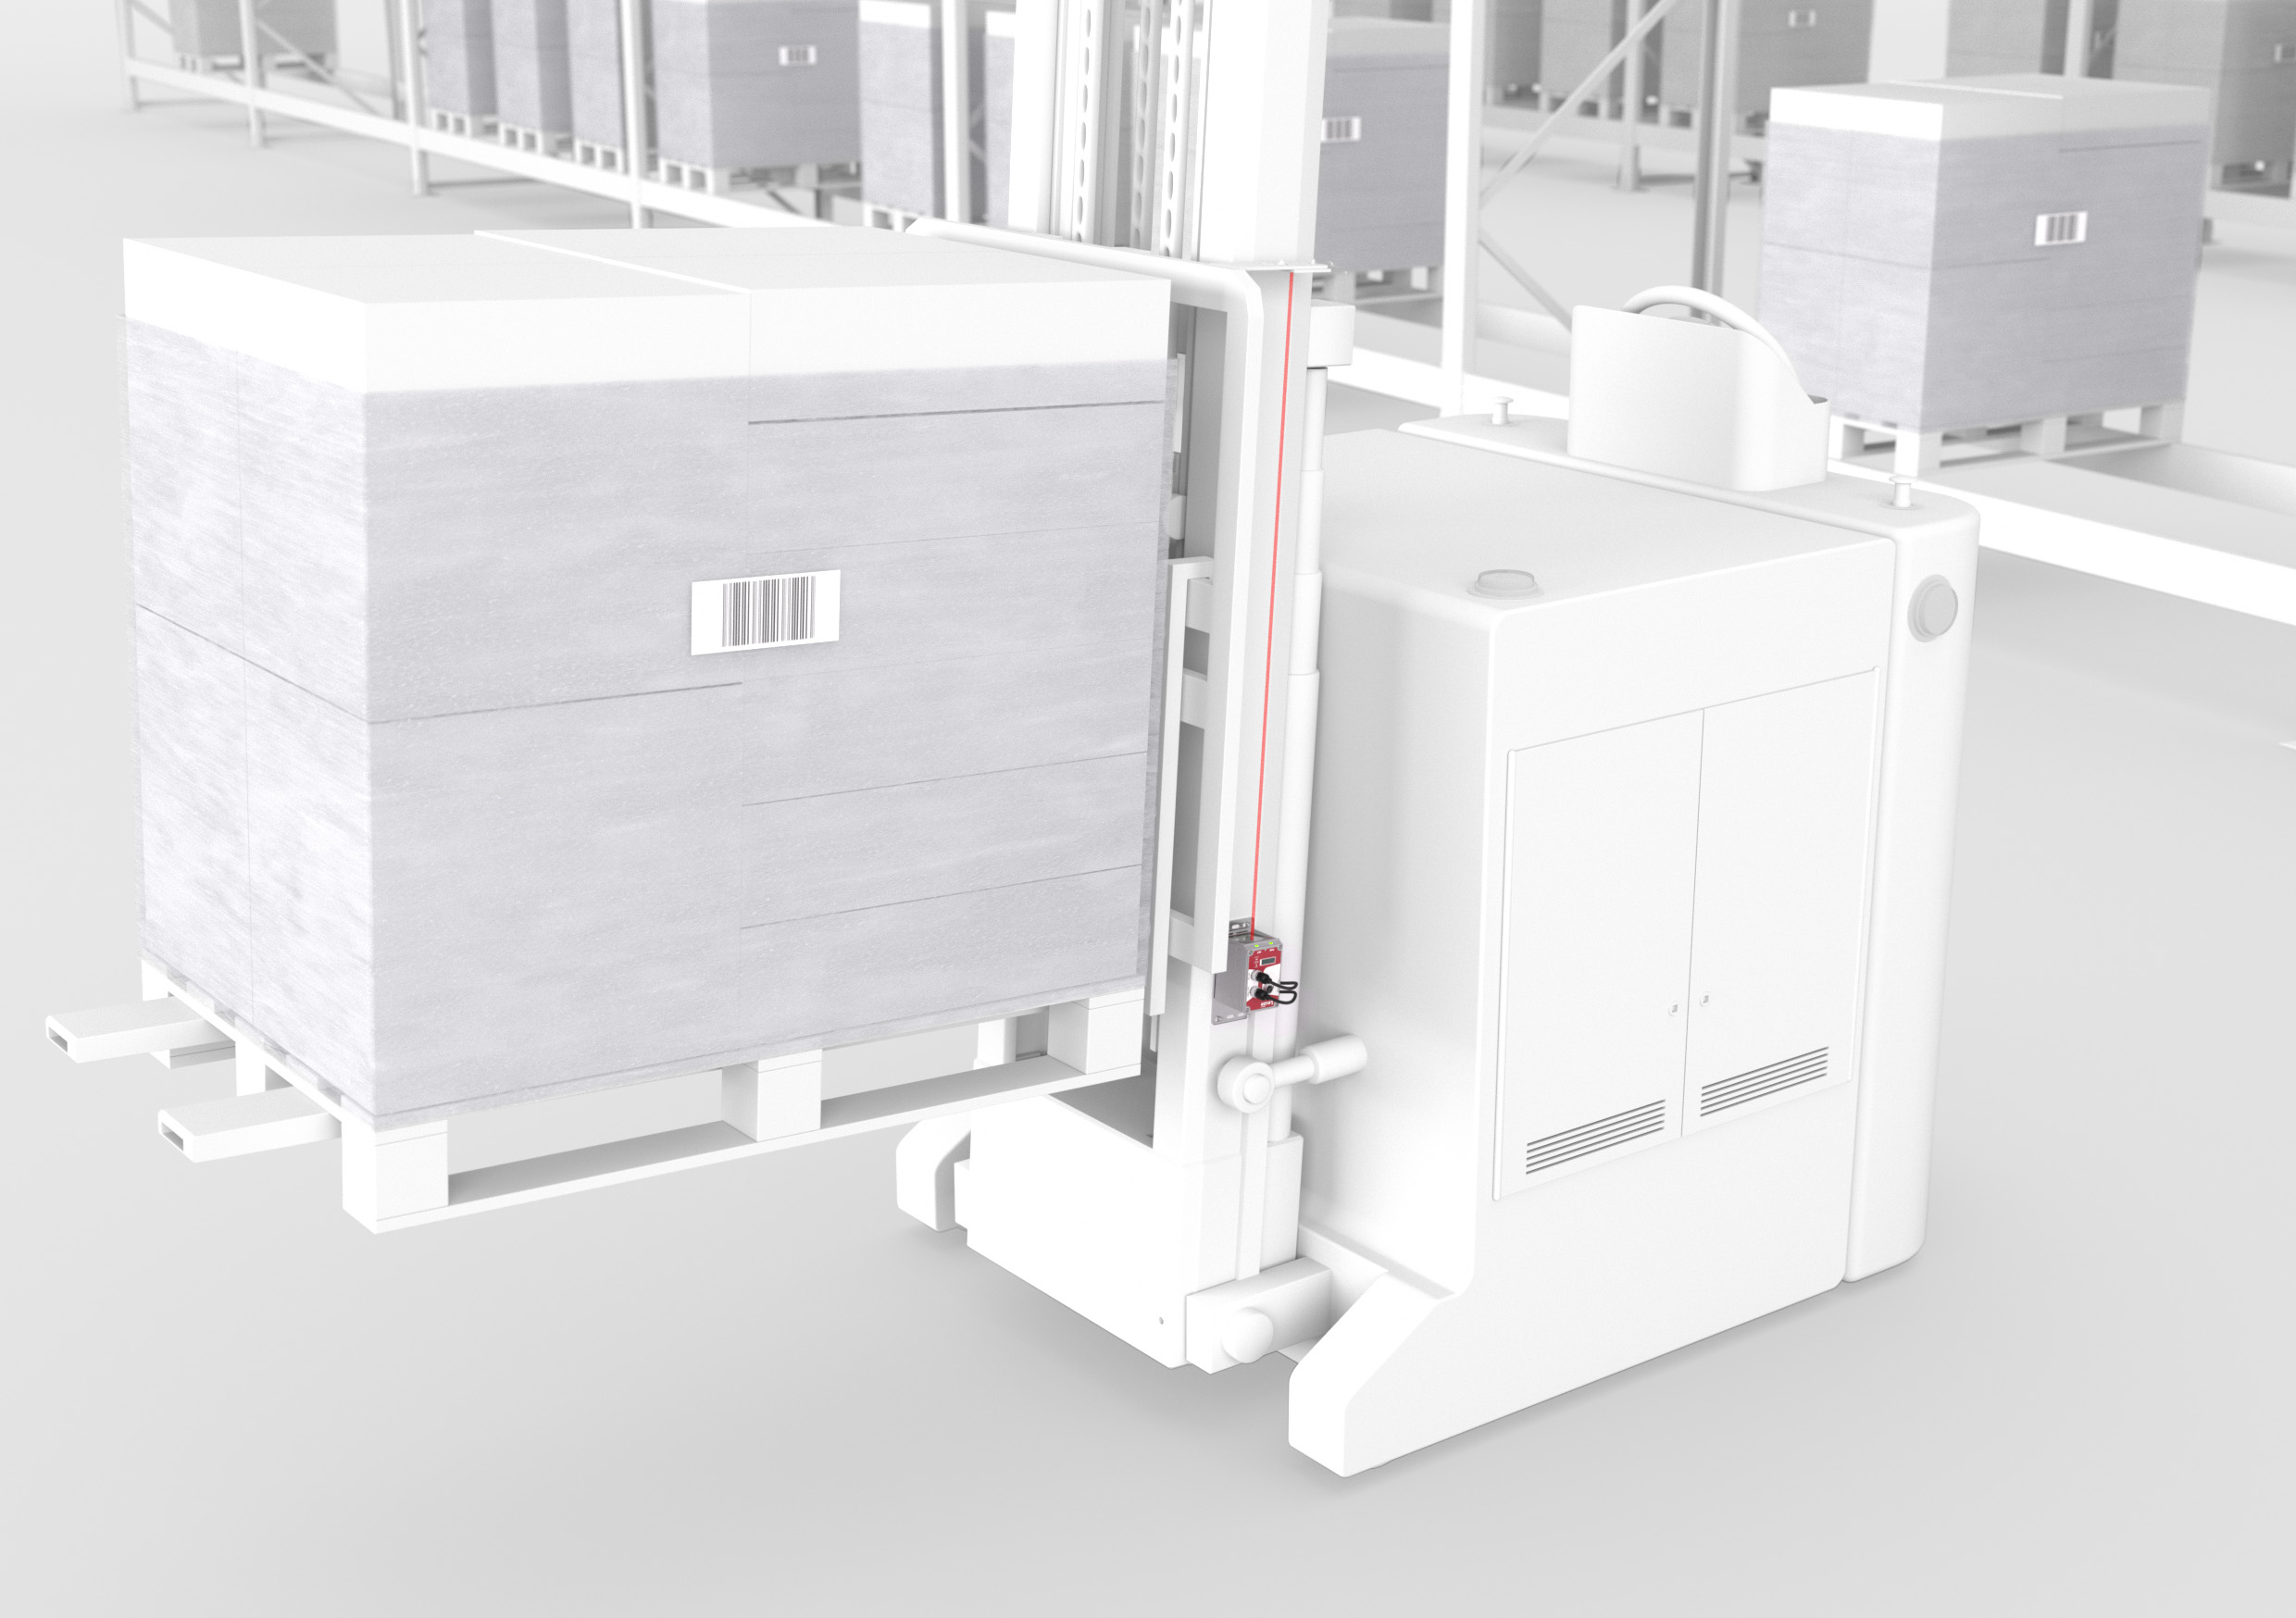
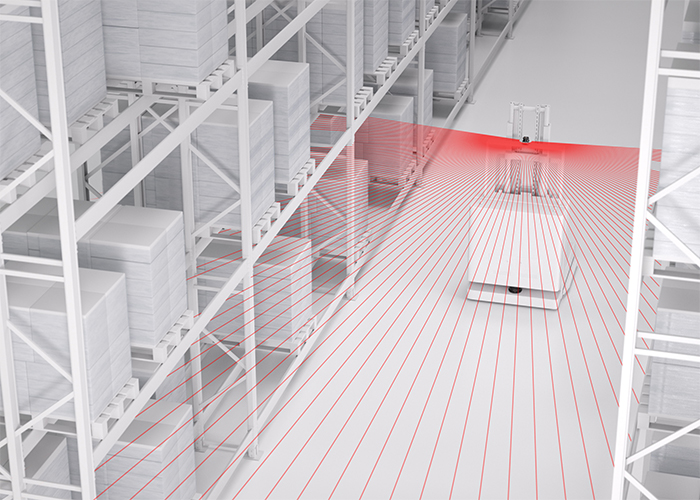
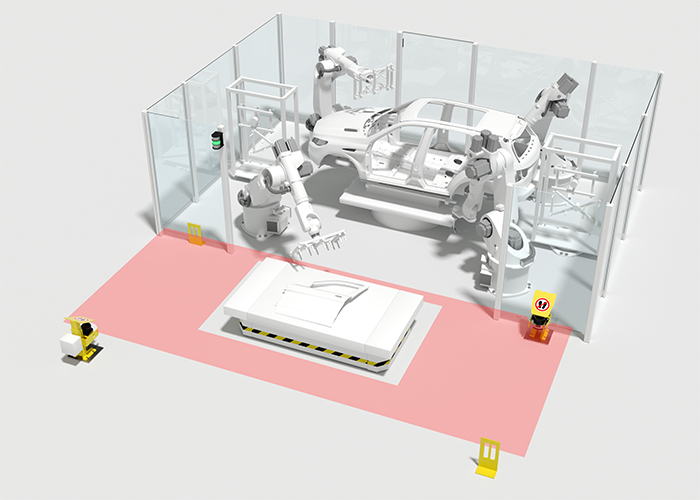
Applikationen bei Detektion und Positionierung
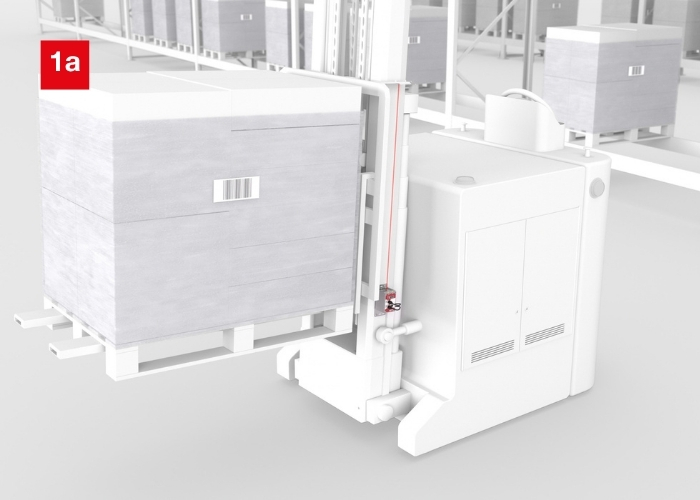
Hub-Positionierung des Lastaufnahmemittels
Anforderung:
Für die prozesssichere Ein- und Auslagerung einer Palette oder eines Behälters muss das Lastaufnahmemittel (z.B. die Gabel) des Fahrzeugs (FTS) genau und wiederholsicher in der Hubachse richtig positioniert werden.
Lösung:
Das Laser-Positioniersystem AMS 100 mit einer absoluten Genauigkeit von ± 2 mm liefert alle 2 ms Messdaten. Die Daten können direkt an die Steuerung oder den Hubantrieb über unterschiedlichste Schnittstellen übergeben werden.
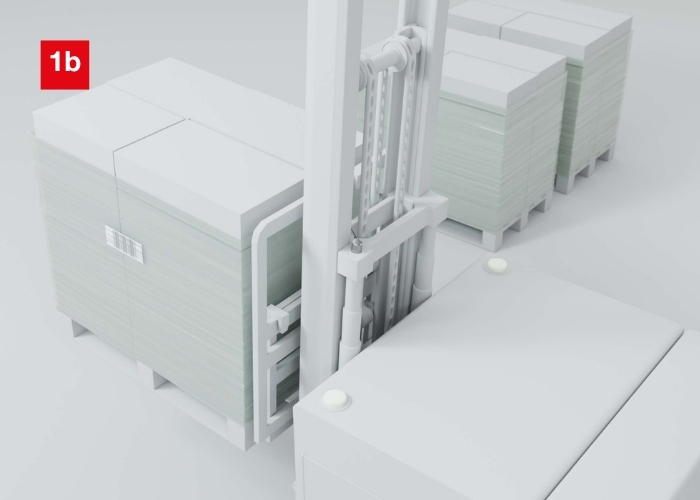
Positionierung der Gabel
Anforderung:
Die Hubachse des Lastaufnahmemittels (z.B. die Gabel) muss für die Ein- und Auslagerung wiederholsicher und präzise positioniert werden.
Lösung:
Für die Hubpositionierung kann ein absoluter Drehgeber der Serie EM mit einer hohen Genauigkeit verwendet werden. Die Daten können über übliche Schnittstellen direkt an die FTS-Steuerung oder den Hubantrieb übergeben werden.
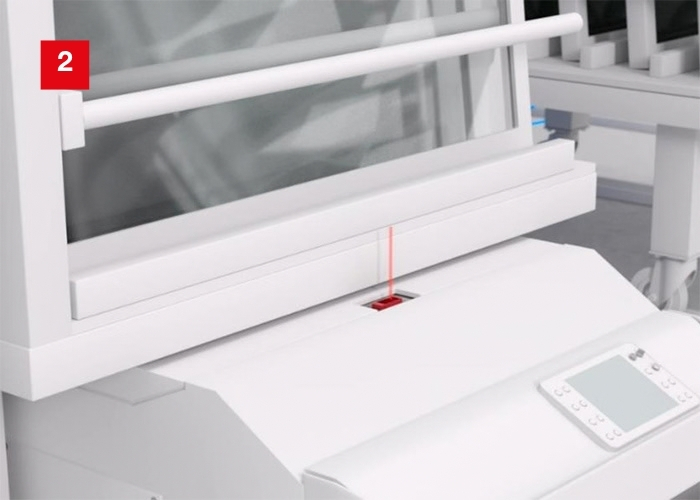
Positions- / Präsenzkontrolle zur Lokalisierung der Ladung
Anforderung:
Nach Übernahme der Palette/ des Behälters auf das FTS oder AGV ist zu prüfen, ob der Ladungsträger korrekt aufgesetzt wurde. Dazu soll die Anwesenheit der Ladung je nach Bedarf an einer oder mehreren definierten Positionen geprüft werden.
Lösung:
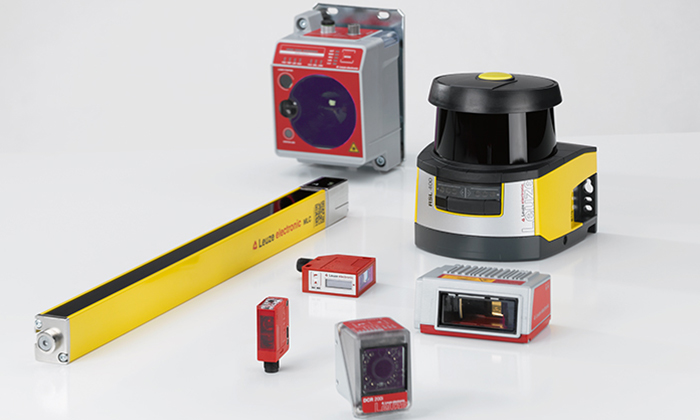
DieLichttaster HT 3C oder HT 23im Miniaturformat detektieren durch die hohe Fremdlichfestigkeit und aktive Hintergrundausblendung zuverlässig Ladungsträger. Die Serie HT 3C enthält viele Varianten für robuste Lösungen, z.B. für die Erkennung farblich strukturierter Objekte, hochglänzende Oberflächen und Objekten mit Durchbrüchen.
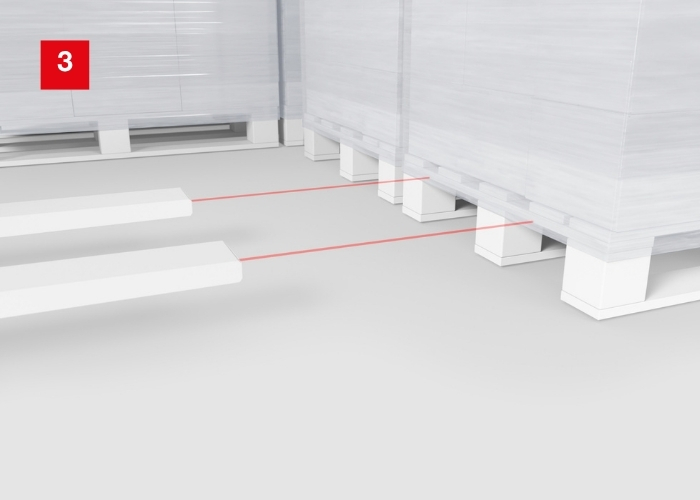
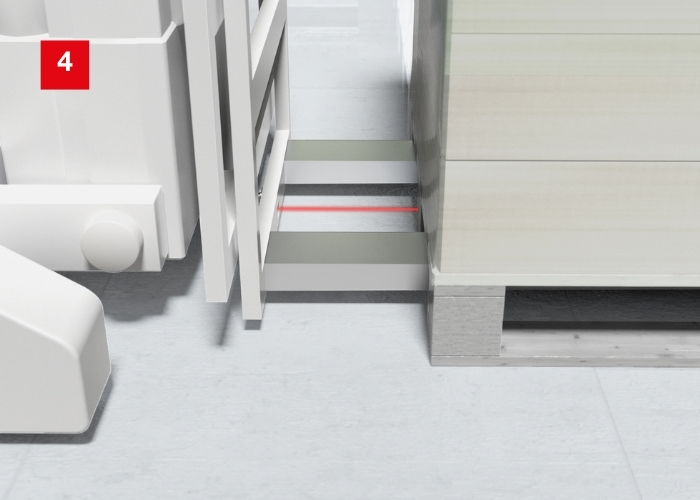
Feinpositionierung zur Aufnahme der Ladungsträger
Anforderung:
Damit die Gabel der Hubvorrichtung für eine automatische Aufnahme einer Palette oder Gitterbox verwendet werden kann, müssen die Zwischenräume der Füße und deren Zugänglichkeit detektiert werden.
Lösung:
Kompakte Lichttaster wie HT 3C können Objekte materialunabhängig erkennen und eignen sich auch zur Feinpositionierung mit Hilfe der präzisen Schaltpunkte.
Bestimmen der Ladungsposition auf der Gabel
Anforderung:
Für die Steueurng der Vorwärtsbewegung zur Lastaufnahme ist es nötig den Abstand zwischen Stirnwand der Hubvorrichtung zu erfassen.
Lösung:
Die Distanztaster ODT 3 oder ODT 25erkennen Farben und Oberflächen wiederholgenau durch die TOF-Technologie. Diese erlaubt Reichweiten bis zu mehreren Metern mit hoher Winkeltoleranz.
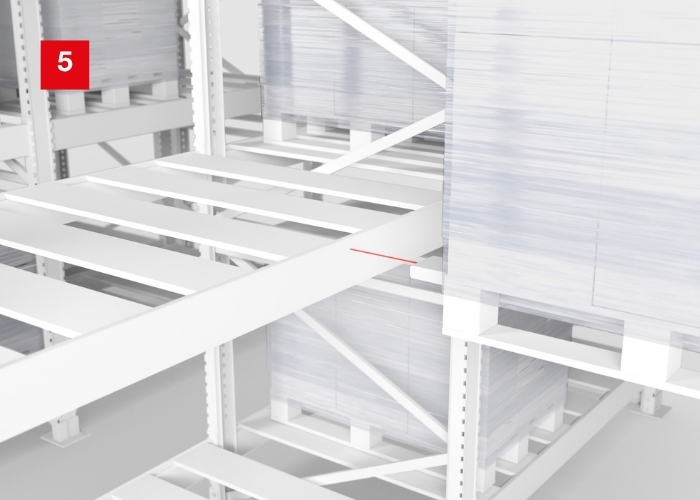
Erkennen der Oberkante des Regalriegels
Anforderung:
Für die korrekte Einlagerung muss die Oberkante des Regalriegels angetastet werden, auf dem das Objekt abgelegt werden soll.
Lösung:
Die in die Gabelenden integrierbaren kompaktenLichttaster HT 3Ceignen sich mit den präzisen Schaltpunkten optimal für diese Aufgabe. Ausgestattet mit zwei Schaltpunkten können diese gleichzeitig auch zur Feinpositionierung auf der Gabel eingesetzt werden.
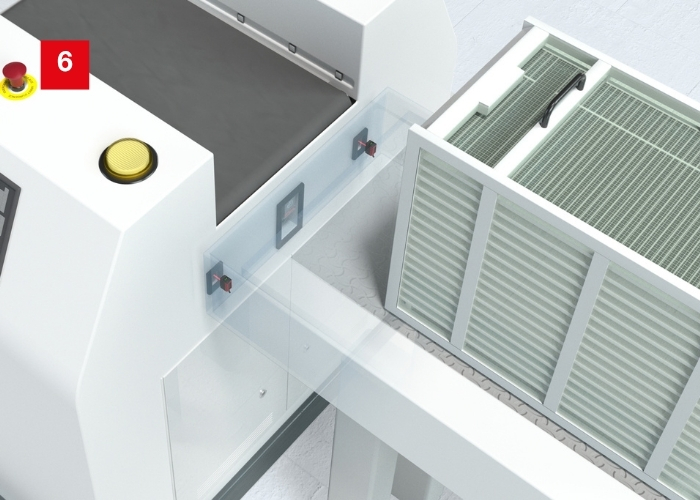
Transportsteuerung an automatischer Übergabe
Anforderung:
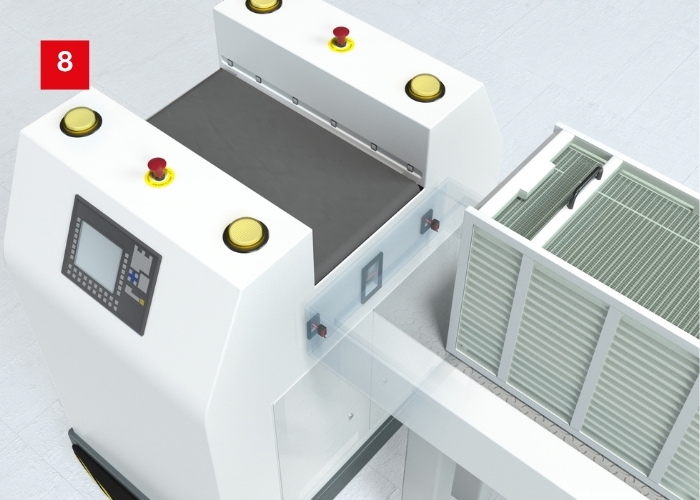
An automatisierten Übergaben von mobil auf stationär und umgekehrt benötigen berührungslose Signale zum Start der Übernahme z.B. von Transportbändern.
Lösung:
Kompakte Einweg-Lichtschranken SR 5B. mit hoher Fremdlichtunempfindlichkeit und leichter Ausrichtung durch durch gut sichtbares Rotlicht eignen sich optimal für diese Aufgabe.
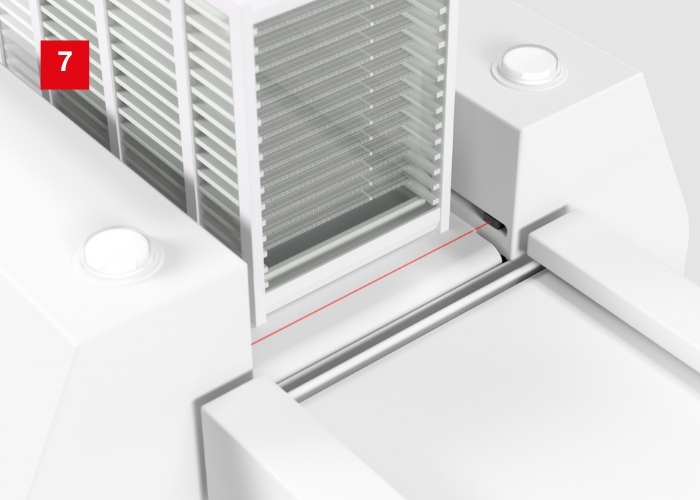
Präsenz des Transportguts
Anforderung:
Zur zuverlässigen Übernahme ist eine Überwachung nötig, ob das Transportgut vollständig auf oder vom FTS/AGV transportiert wurde.
Lösung:
Die MiniaturReflexions-Lichtschranken PRK 23 oder PRK 5B sind leicht zu integrieren und arbeiten mit Fremdlichtunterdrückung besonders zuverlässig.
Erschütterungsfreie Übergabe durch hochpräzise Feinpositionierung
Anforderung:
In manchen Anwendungen mit empfindlichen Objekten ist eine extrem genaue Positionierung zur Materialübergabe nötig, z.B. wenn es eine erschütterungsfreie Übernahme sein soll.
Lösung:
Der kamerabasierte Positionssensor IPS 200 mit einer Genauigkeit bis 0,1 mm ermittelt die Position zu einem Marker an der Übergabe. Selbst kleinste Abweichungen werden über ethernetbasierte Schnittstellen zur Nachsteuerung des FTS oder der Hubvorrichtung ausgegeben.
Lagerplatzoptimierung mit volumeGATE
Anforderung:
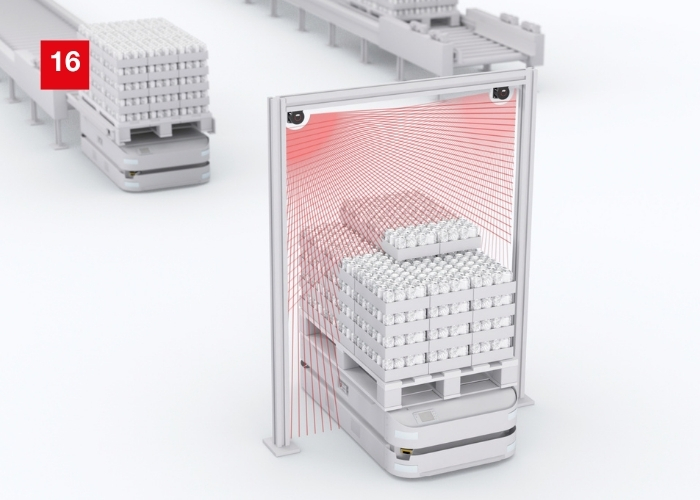
Für eine optimale Nutzung vorhandener Stellplätze in eine Palettenlager sollen die Ladungsträger nach Packvolumen sortiert und auf die geeigneten Lagerplätze verteilt werden. Die Erfassung soll in der Durchfahrt oder Vorbeifahrt erfolgen können.
Lösung:
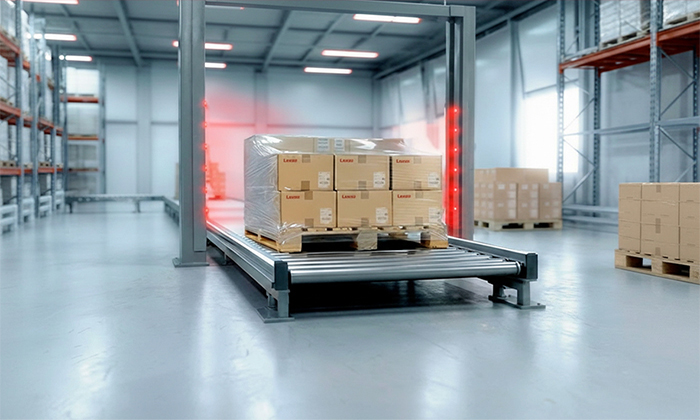
Der Automatisierungslösung volumeGate ist eine flexible Komplettlösung mit messenden Sensoren ROD zur Vermessung des Packstücks auf dem FTS und einem Controler zur Ermittlung des Volumens, sowie der Außenkontur für den prozesssicheren Betrieb. Die konfigurierbaren Daten werden dem ERP System über ethernetbasierte Schnittstellen zur Weiterverarbeitung und Sortierung ausgegeben.
Applikationen zur Wegesteuerung und Navigation
Navigation und Umgebungserfassung des AGVs
Anforderung:
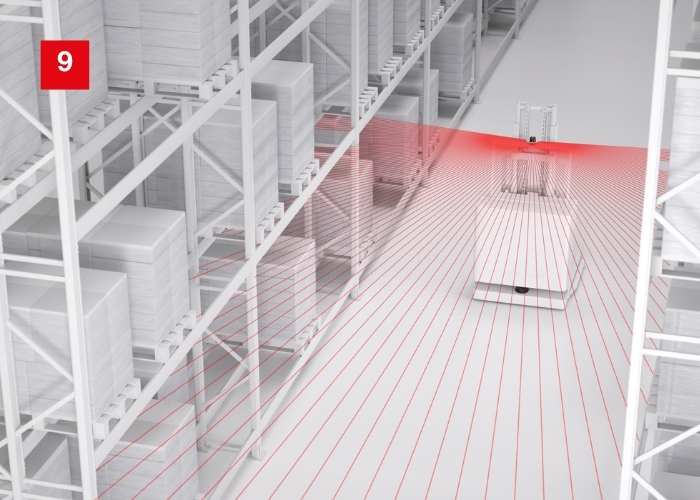
Wird für das Fahrzeug das Prinzip "Natural Navigation" unabhängig von der Sicherheitsanwendung verwendet, soll der Sensor die Messdaten zur Umgebungserfassung und Weiterverarbeitung in der Navigationssoftware in entsprechender Qualität bereitstellen. Die Sicherheit muss in diesem Fall getrennt gelöst werden.
Lösung:
Der messende Laserscanner ROD 300 / ROD 500 liefert hochwertige Messdaten dank LiDar Technologie mit einer minimalen Winkelauflösung bis 0,025° und einer Reichweite bis 25 m. Damit kann eine hochgenaue Karte der Umgebung zur präzisen Navigation autonomer Fahrzeuge erzeugt werden.
Wegsteuerung durch Linienverfolgung
Anforderung:
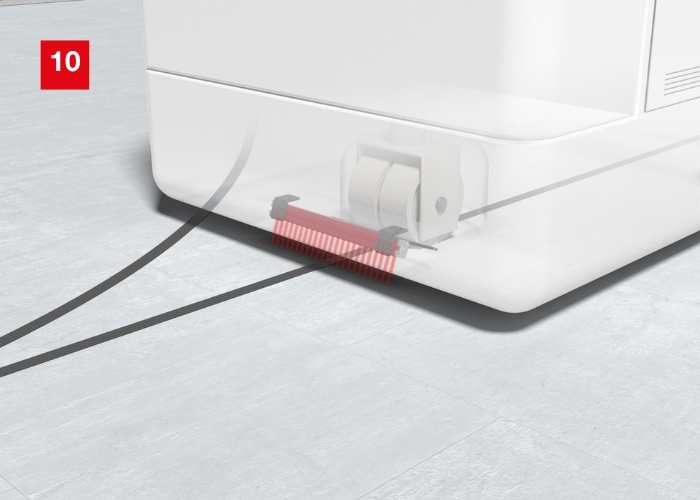
Für kompakte FTS mit einem festgelegten und durch eine Spur markierten Weg soll der Rundkurs gesteuert werden. Auch besonders flache Fahrzeuge sollen damit ausgestattet werden können.
Lösung:
Mit dem optischen Spurführungssensor OGS 600 und nur 10mm Bodenabstand lassen sich die Spurkanten erkennen und über die Fahrzeugsteuerung per Signal verfolgen.
Navigation per Referenzen mit RFID
Anforderung:
Mithilfe von im Boden eingelassenen Transpondern kann die Navigation von Fahrzeugen auch in feuchten oder verschmutzten Umgebungen erfolgen. Diese werden als robuste Referenzpunkte verwendet, anhand derer das FTS seine Position bestimmt und den vorgesehenen Fahrweg zuverlässig einhält.
Lösung:
Die Lesegeräte RDH 200 mit sehr kompakter Bauform und geringer Leistungsaufnahme lassen sich einfach in mobile Transportsysteme integrieren und schnell in Betrieb nehmen. Der Inhalt des Transponders wird mittels hinterlegter Tabelle einer definierten relativen Position zugeordnet. Auf dieser Basis kann das AGV navigieren und bei Bedarf die Position korrigieren für die präzise Weiterfahrt.
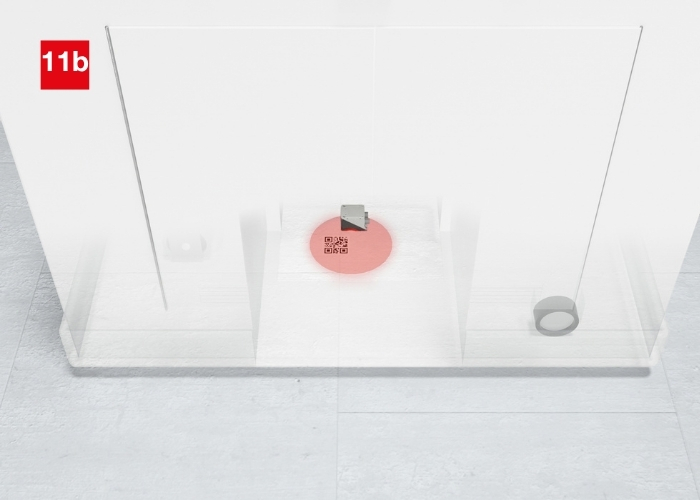
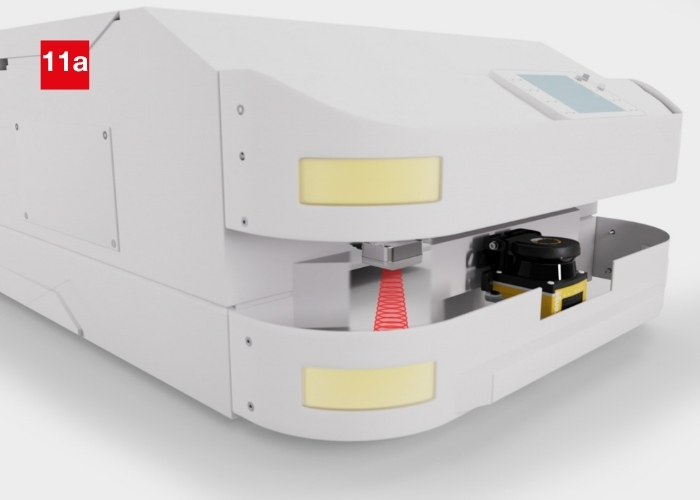
Rasternavigation mit Codelabels
Anforderung:
Die Navigation mit Codelabels am Boden ermöglicht eine präzise Rasternavigation für mobile Fahrzeuge. Die definierten Referenzpunkte (Codes) dienen als Positionsmarkierungen zur Bestimmung der Fahrzeugposition bestimmt und die vorgegebenen Fahrwege zuverlässig abfährt.
Lösung:
Die kompakt ausgeführten und einfach integrierbaren Codeleser DCR 200i erfassen die auf dem Boden angebrachten Codes sowie den jeweiligen Drehwinkel beim Überfahren. Mit einem Arbeitsbereich von bis zu 350 mm und einer Vielzahl verfügbarer Schnittstellen ermöglichen sie eine flexible und unkomplizierte Integration in mobile Fahrzeuge.
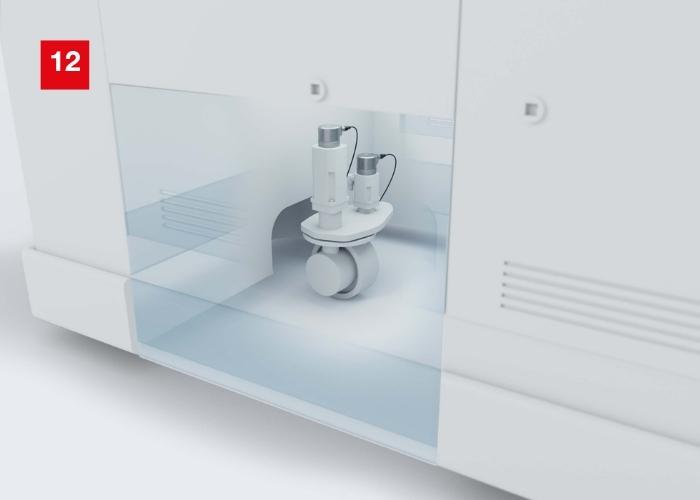
Erfassung und Steuerung der Lenkposition
Anforderung:
Zur Navigation und Wegesteuerung muss die Position der lenkbaren Räder ermittelt werden. Eine Geschwindigkeitsüberwachung ist ebenfalls nötig und kann kombiniert werden.
Lösung:
Seitlich am Lenkgestänge kann ein absoluter Drehgeber der Serie ES angebracht werden, während am Fahrantrieb des FTS ein inkrementeller Drehgeber der Serie EI zum Einsatz kommt. Beide Geber lassen sich häufig direkt auf der jeweiligen Welle montieren. Die erfassten Positionswerte bzw. Impulse werden über geeignete Schnittstellen direkt an die Steuerung des FTS übertragen.
Applikationen im Bereich Sicherheit bei FTS
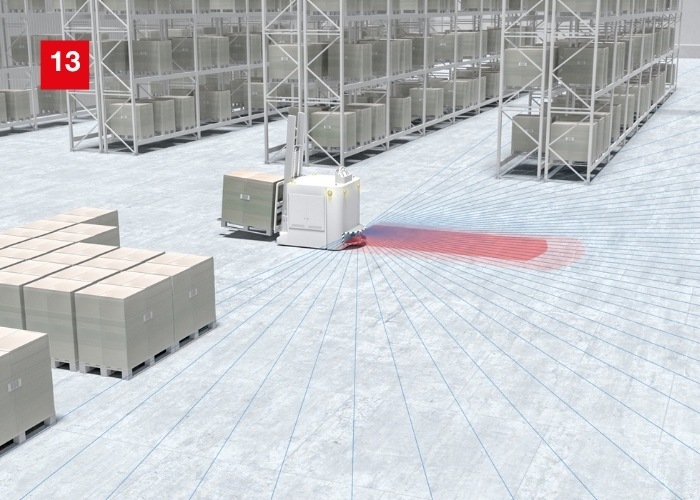
Sicherung des Fahrwegs und Navigation
Anforderung:
Wird das Prinzip der „Natural Navigation“ verwendet, soll der Sicherheits-Sensor neben der Sicherung des Fahrwegs bei unterschiedlichen Fahrsituationen kombiniert mit den Messdaten für die Navigationssoftware zur Umgebungserfassung bereitstellen.
Lösung:
Der Sicherheits-Laserscanner RSL 200 / RSL 400 vereint Sicherheitstechnik und hochwertige Messwertausgabe (Navigation) in einem Gerät. Er verfügt über bis zu 100 konfigurierbare und umschaltbare Feldpaare. Die Messdaten besitzen eine hohe Winkelauflösung von 0,1° bzw. 0,2°, wodurch sich eine sehr genaue Karte der Umgebung für autonome Fahrzeuge erstellen lässt. Alternativ wäre ein Gerät nur zur Navigation nötig.
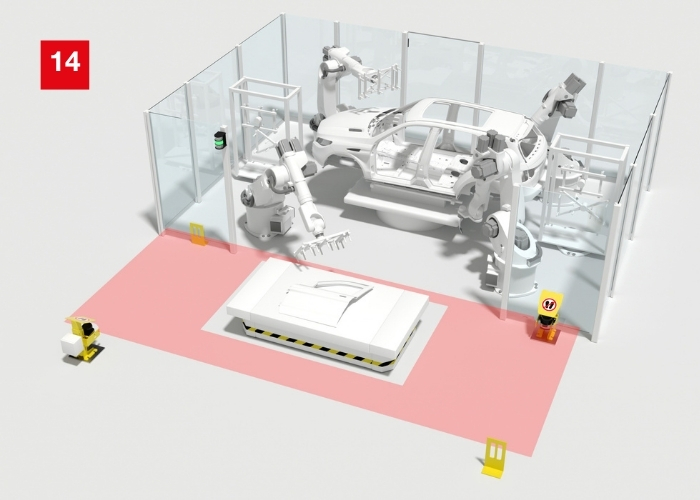
Sicherung der Übergabestation
Anforderung:
Der Gefährdungsbereich des Roboters und der Arbeitsbereich der Übergabestation sollen während des gesamten Prozesses gegen Zugang von Personen gesichert werden. Dabei soll das Fahrzeug den Arbeitsbereich vollautomatisch befahren und verlassen können.
Lösung:
Der gesamte Bereich der Übergabestation als Safety-Lösung wird durch Sicherheits-Laserscanner RSL abgesichert. Ihre Schutzfelder erkennen den Zugang und die Anwesenheit von Personen. Bei Durchfahrt eines FTS wird der Umriss des FTS dynamisch erkannt und aus den Schutzfeldern ausgeblendet. So kann das FTS automatisiert in die Station einfahren, an der Parkposition das Material übergeben, und anschließend die Station wieder verlassen So bleibt die Station jederzeit optimal gesichert.
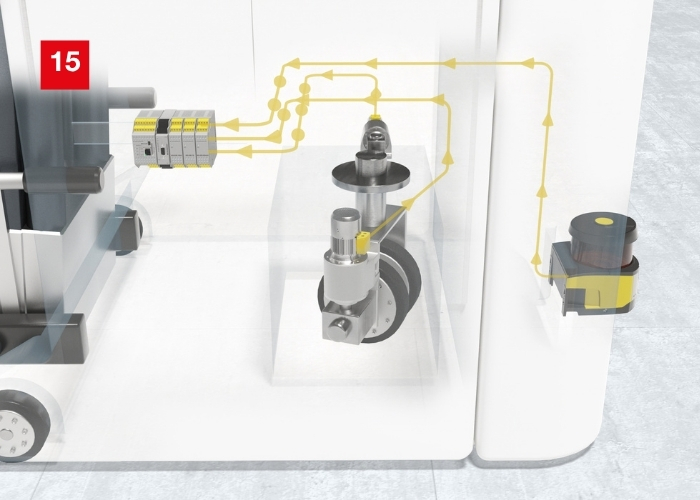
Sicherheitsfunktion auf dem Fahrzeug
Anforderung:
Mit einem Safety-Controller sollen sicherheitsrelevante Parameter wie Geschwindigkeit, Lenkwinkel und weitere Fahrzustandsdaten erfasst und überwacht werden, um die funktionale Sicherheit und den personensicheren Betrieb des FTS/AMR zu gewährleisten.
Lösung:
Die kompakte und modular erweiterbare Sicherheitssteuerung MSI 400 ermöglicht die intuitive, lizenzfreie Programmierung sicherheitsgerichteter Funktionen unter Einbindung mehreren Sicherheitssensoren. Damit eignet sie sich optimal insbesondere für mobile Roboter oder AGVs.
Fahrerlose Transportsysteme (FTS): Fahrzeugtypen und Sensorlösungen
Mobile Transportfahrzeuge sind in unterschiedlichen Ausführungen verfügbar, die jeweils spezifische Anforderungen an die Sensorik stellen. Daher sind an die Fahrzeugvariante und den Einsatzzweck angepasste Sensorik- und Erfassungskonzepte erforderlich.
- Zugfahrzeuge (Tractor): Sie kommen häufig mit Spurführung in weitläufigen, kombinierten Produktions- und Lagerbereichen zum Einsatz. Dabei folgen sie einer vorgegebenen Spur, beispielsweise einer induktiven oder optischen Führung, und ziehen Wagen mit Material oder Waren entlang eines festgelegten Rundkurses. Zu den zentralen Sensoraufgaben zählen die Spurführung, die Erkennung und Kontrolle der übernommenen Lasten, die Anhaltesteuerung sowie die Absicherung des Fahrzeugumfelds.
- Transferwagen: Diese Fahrzeuge verbinden verschiedene Produktionsschritte und übernehmen standardisierte, wiederkehrende Transportaufgaben. Sie sind häufig schienengebunden oder verkehren zwischen festgelegten Streckenendpunkten. Entsprechend wichtig sind die Erfassung der Endpositionen, die Ladungserkennung und die Absicherung entlang der Fahrstrecke.
- Automated Guided Vehicles (AGV) bzw. fahrerlose Transportsysteme (FTS): Diese mobilen Transporteinheiten bewegen sich entlang definierter Fahrwege oder navigieren autonom durch ihre Einsatzumgebung. Die Sensorik unterstützt dabei die Navigation, Positionierung, Hinderniserkennung, Ladungsdetektion und Personensicherheit.
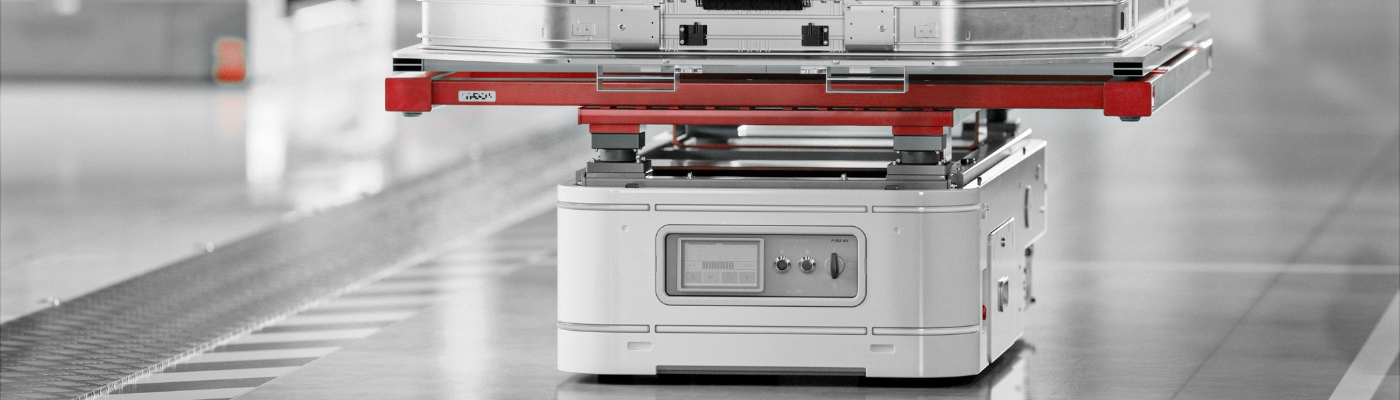
- Unterfahr-Fahrzeuge Diese besonders flach ausgeführten Transportfahrzeuge fahren unter eine Last, heben sie an und transportieren sie zum Zielort. Sie werden häufig als Variante von Zugfahrzeugen oder FTS realisiert. Zu den wesentlichen Sensoraufgaben gehören die Positionierung unter der Last, die Überwachung des Hebevorgangs, die Erkennung der aufgenommenen Ladung und die Absicherung des Fahrwegs.
Die Vorteile mobiler Transportsysteme liegen vor allem in ihrer Flexibilität bei wechselnden Anforderungen sowie in der Steigerung von Produktivität und Effizienz. Dazu trägt auch die optimierte Nutzung personeller Ressourcen bei. Echtzeitinformationen zu Standort und Status von Gütern schaffen insbesondere bei FTS und AGV mehr Transparenz und ermöglichen eine gezielte Optimierung des Materialflusses. Darüber hinaus können mobile Roboter zusätzliche Aufgaben übernehmen, beispielsweise in der Produktion, wo sie unter anderem für flexible Transport- und Handhabungsprozesse eingesetzt werden.